Motoren für Robotik Kompakte Antriebe für Cobots, Humanoide, Quadrupeds und mobile Roboter
Robotikanwendungen stellen hohe Anforderungen an Drehmoment, Gewicht, Präzision und Bauraum. Ob kollaborativer Roboter, Humanoid, vierbeiniger Laufroboter oder mobiles unbemanntes Bodenfahrzeug: Die Antriebe müssen dynamische Bewegungen ermöglichen, präzise regelbar sein und sich kompakt in Gelenke und Manipulatorachsen integrieren lassen.
TQ-RoboDrive bietet drehmomentstarke Frameless-Motoren für Robotik und kundenspezifische Aktuatoren. Unsere ILM-E-Servomotoren verbinden eine hohe Drehmomentdichte mit geringem Gewicht, großer Hohlwelle und hoher Designfreiheit. Dynamik, Regelbarkeit und thermisches Verhalten sind auf die Anforderungen moderner Robotikanwendungen ausgelegt.
Welche Motoren eignen sich für Robotikanwendungen?
Für moderne Robotikanwendungen eignen sich besonders Frameless-Servomotoren. Durch ihre rahmenlose Bauweise lassen sich Stator und Rotor direkt in das Robotergelenk oder die Manipulatorachse integrieren und mit Getriebe, Sensorik, Lagerung und Leistungselektronik zu einem kompakten Aktuator kombinieren.

Für Cobots, humanoide Roboter, Quadrupeds und die Manipulatorachsen mobiler Roboter empfehlen wir vorrangig unsere ILM-E-Serie. Sie wurde als kostenoptimierte Weiterentwicklung der ILM-Serie konzipiert und bietet ähnliche Produkteigenschaften bei einem attraktiven Preis-Leistungs-Verhältnis. Damit eignet sie sich insbesondere für skalierbare Robotikprojekte und höhere Stückzahlen.
Hall- und Temperatursensoren sind bei der ILM-E-Serie standardmäßig integriert. Die kompakten SMD-Hall-Sensoren benötigen nur wenig Einbauraum und erleichtern dadurch die Integration in kompakte Robotergelenke.
Unabhängig von der gewählten Serie sind unsere Motoren mit unterschiedlichen Verschaltungen verfügbar. Verschiedene Durchmesser und Baulängen ermöglichen eine gezielte Abstimmung auf Drehmoment, Drehzahl, Spannung und Bauraum der jeweiligen Anwendung.
Was sind die wichtigsten Eigenschaften von Motoren für Robotik?
Maximale Drehmomentdichte

Robotergelenke müssen hohe Kräfte übertragen, ohne den Roboter unnötig schwer oder groß zu machen. Eine hohe Drehmomentdichte ermöglicht leistungsfähige Antriebe auf engem Bauraum. Besonders bei humanoiden Robotern und Quadrupeds ist ein gutes Verhältnis von Drehmoment zu Gewicht entscheidend, da jede zusätzliche Masse die vorgelagerten Gelenke, die Dynamik und den Energiebedarf beeinflusst.
Höchste Dynamik

Cobots, Humanoide und Laufroboter führen schnelle Beschleunigungen, Richtungswechsel und präzise Bewegungen aus. Motoren mit geringer Rotormassenträgheit reagieren besonders schnell auf Steuerbefehle und unterstützen eine präzise Drehmoment-, Drehzahl- und Positionsregelung. Dadurch lassen sich natürliche Bewegungsabläufe, schnelle Lastwechsel und dynamische Interaktionen zuverlässig umsetzen.
Hohe Designfreiheit

Frameless-Motoren werden direkt in das Robotergelenk oder die Manipulatorachse integriert. Konstrukteure können Gehäuse, Welle, Lagerung, Sensorik, Getriebe und thermische Anbindung gezielt auf die jeweilige Anwendung abstimmen. Die große Hohlwelle erleichtert zusätzlich die Durchführung von Kabeln, Datenleitungen oder mechanischen Komponenten und unterstützt einen kompakten, strukturintegrierten Aufbau.

Welche TQ-Motoren empfehlen wir für welche Robotikanwendung?
Cobots - kollaborative Roboter

Für kollaborative Roboter ist die ILM-E-Serie in der Regel unsere erste Empfehlung. Sie ermöglicht leichte und kompakte Gelenke, bietet eine hohe Drehmomentdichte und lässt sich aufgrund der integrierten Hall- und Temperatursensorik platzsparend in den Aktuator einbinden.
Neben der kompakten Integration sind bei Cobots eine präzise Drehmomentregelung, ruhige Bewegungsabläufe und ein kontrollierbares Verhalten bei der Interaktion mit Menschen wichtig. Je nach Aktuatorkonzept müssen auch Rücktreibbarkeit, Getriebesteifigkeit und zusätzliche Drehmoment- oder Positionssensoren berücksichtigt werden.
Je nach Projekt unterstützen wir Kunden nicht nur bei der Motorauswahl, sondern auch bei der Entwicklung und Fertigung kundenspezifischer Aktuatoren.
Humanoide Roboter

Humanoide Roboter benötigen unterschiedliche Motorgrößen für Hals, Arme, Hände, Hüfte, Knie und Füße. Die leichte und skalierbare ILM-E-Serie eignet sich deshalb besonders gut als Motorplattform für verschiedene Gelenkklassen innerhalb eines Roboters.
Neben hoher Drehmomentdichte und dynamischem Ansprechverhalten sind geringes Gewicht, kompakte Abmessungen und Energieeffizienz entscheidend. Jede zusätzliche Masse an Armen oder Beinen erhöht die Belastung der vorgelagerten Gelenke und kann den Energiebedarf des Gesamtsystems steigern.
Unterschiedliche Durchmesser, Baulängen und Verschaltungen ermöglichen eine gezielte Anpassung an die jeweilige Gelenkfunktion. Die Hohlwelle unterstützt zudem die interne Führung von Kabeln und Datenleitungen. Für Humanoide liefern wir Frameless-Motoren und können auf Wunsch kundenspezifische Aktuatoren (Aktuatoren & Systemintegration) montieren und integrieren.
Quadrupeds - vierbeinige Laufroboter

Bei Quadrupeds stehen hohe Dynamik, geringes Gewicht und die Belastbarkeit bei schnellen Lastwechseln im Mittelpunkt. Die Beinachsen müssen hohe Drehmomentspitzen, Beschleunigungen, Richtungswechsel und Stöße bewältigen.
Neben den drei zentralen Eigenschaften sind deshalb eine geringe Rotormassenträgheit, hohe Überlastfähigkeit und eine geeignete thermische Anbindung besonders wichtig. Auch das Gewicht der Motoren beeinflusst den Energiebedarf und die Beweglichkeit des Roboters, vor allem in den äußeren Beinsegmenten.
Die ILM-E-Serie ist aufgrund ihres Verhältnisses aus Drehmoment, Gewicht, Bauraum, Skalierbarkeit und Kosten unsere bevorzugte Lösung. Je nach Gelenk können unterschiedliche Durchmesser, Baulängen und Verschaltungen kombiniert werden. Neben einzelnen Motor-Kits sind kundenspezifisch montierte und integrierte Aktuatoren möglich.
Mobile Roboter und unbemannte Bodenfahrzeuge – UGVs

Mobile Roboter und UGVs verbinden eine fahrende Plattform häufig mit einem mehrgelenkigen Manipulator. Sie kommen unter anderem bei Inspektions-, Erkundungs- und Handhabungsaufgaben zum Einsatz – insbesondere dann, wenn die Umgebung für Menschen schwer zugänglich oder gefährlich ist.
Für die Manipulatorachsen empfehlen wir abhängig von Stückzahl und Anforderungsprofil Motoren der ILM-E- oder ILM-Serie. Wichtig sind eine hohe Drehmomentdichte, ein gutes Verhältnis von Hebekraft zu Eigengewicht und eine präzise Bewegungssteuerung.
Da mobile Roboter häufig im Batteriebetrieb arbeiten, ist zusätzlich ein effizienter Betrieb relevant. Bei anspruchsvollen Umgebungsbedingungen müssen außerdem Robustheit, Temperaturbereich, mechanische Belastungen und das Schutzkonzept des vollständigen Aktuators berücksichtigt werden.
Für skalierbare Plattformen und höhere Stückzahlen bietet die ILM-E-Serie eine leichte und kostenoptimierte Lösung. Bei besonders hohen Anforderungen an individuelle Auslegung, thermische Belastbarkeit oder Robustheit kann die ILM-Serie die passende Wahl sein.
Erfolgsstories aus der Robotik
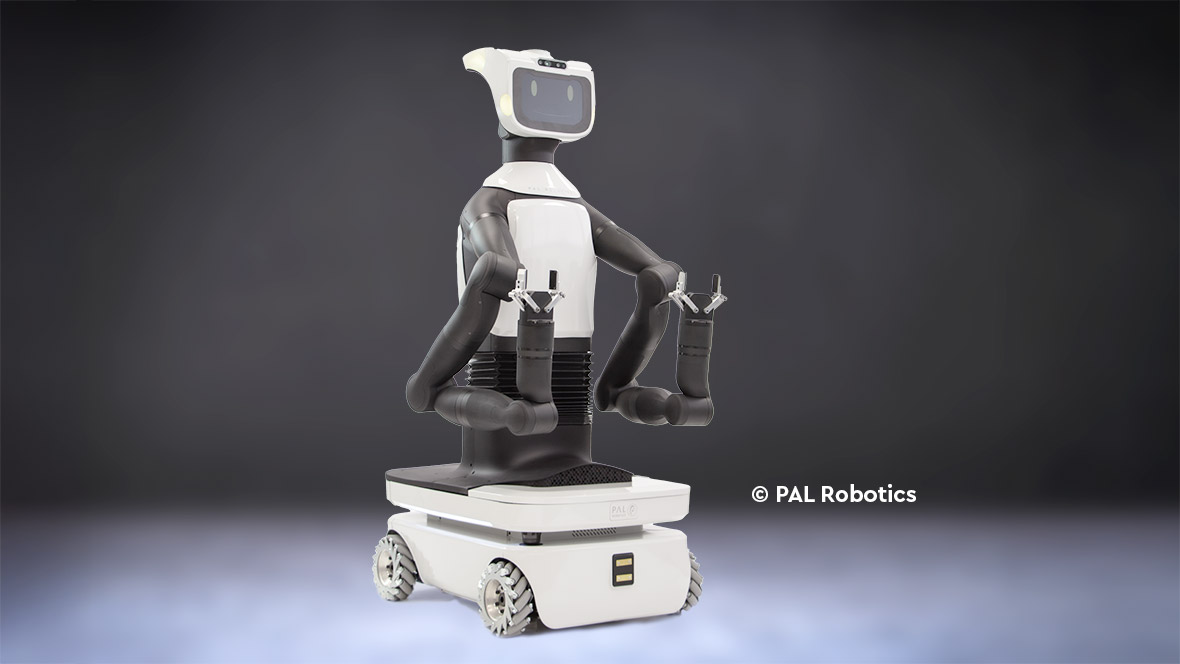
PAL Robotics: Motoren für humanoide Roboter und mobile Manipulatoren
PAL Robotics vertraut seit den ersten Roboterprototypen auf die Antriebstechnologie von TQ-RoboDrive. Nach dem erfolgreichen Start mit ILM-Motoren setzt das Unternehmen heute auf ILM-E-Motoren – unter anderem in humanoiden Robotern, mobilen Manipulatoren und Servicerobotern. Ausschlaggebend sind das hohe Drehmoment-Gewichts-Verhältnis, die kompakte Integration und die große Hohlwelle, durch die sich Kabel und Leitungen platzsparend durch die Gelenke führen lassen.

Telerob: Servomotoren für mobile Roboter und unbemannte Bodenfahrzeuge
Telerob entwickelt mobile Roboter und unbemannte Bodenfahrzeuge für anspruchsvolle Einsätze, beispielsweise zur Kampfmittelbeseitigung, Gefahrenerkennung und industriellen Gefahrenabwehr. In den Gelenken der EOD-Roboter telemax EVO PLUS und telemax EVO PRO kommen ILM-Motoren von TQ-RoboDrive zum Einsatz. Entscheidend sind eine hohe Leistungsdichte auf engem Bauraum, präzise Bewegungssteuerung, ein gutes Verhältnis von Hebekraft zu Eigengewicht, Effizienz im mobilen Betrieb und die Eignung für anspruchsvolle Einsatzbedingungen.
FAQs zu Motoren für Robotik
Warum eignen sich Frameless-Motoren besonders für Robotik?
Frameless-Motoren eignen sich besonders für Robotik, weil sie eine hohe Drehmomentdichte, ein dynamisches Ansprechverhalten und große konstruktive Designfreiheit verbinden. Da sie kein eigenes Motorgehäuse, keine eigene Lagerung und keine separate Motorwelle besitzen, können Stator und Rotor direkt in das Robotergelenk integriert werden. Konstrukteure können Mechanik, Getriebe, Sensorik, Kühlung und Hohlwelle gezielt auf die jeweilige Anwendung abstimmen.
Welche Motoren eignen sich für Cobots?
Für Cobots eignen sich kompakte Frameless-Servomotoren mit hoher Drehmomentdichte und präziser Regelbarkeit. Ruhige Bewegungsabläufe, ein kontrollierbares dynamisches Verhalten und eine platzsparende Integration sind besonders wichtig, da Cobots in direkter Nähe zu Menschen arbeiten. TQ-RoboDrive empfiehlt häufig die ILM-E-Serie, deren Hall- und Temperatursensoren standardmäßig integriert sind. Je nach Sicherheits- und Regelungskonzept können zusätzliche Positions- oder Drehmomentsensoren erforderlich sein.
Welche Motoren eignen sich für humanoide Roboter?
Für humanoide Roboter eignen sich leichte Frameless-Servomotoren mit hoher Drehmomentdichte, dynamischem Ansprechverhalten und unterschiedlichen Baugrößen. Kleine Motoren können in Hals, Händen und Handgelenken eingesetzt werden, während Schulter-, Hüft- und Kniegelenke höhere Dauer- und Spitzendrehmomente benötigen. Für skalierbare humanoide Plattformen empfiehlt TQ-RoboDrive vorrangig die ILM-E-Serie. Geringes Gewicht, Energieeffizienz und eine Hohlwelle für die interne Kabelführung sind dabei zusätzliche Vorteile.
Worauf kommt es bei Motoren für Quadrupeds an?
Motoren für Quadrupeds müssen hohe Drehmomentdichte, dynamisches Ansprechverhalten und flexible Integration bieten. Zusätzlich sind geringes Gewicht, niedrige Rotormassenträgheit, hohe Überlastfähigkeit und eine geeignete thermische Anbindung wichtig. Die Beinachsen sind schnellen Beschleunigungen, Stößen und hohen Drehmomentspitzen ausgesetzt. Für skalierbare Quadruped-Plattformen empfiehlt TQ-RoboDrive vorrangig die ILM-E-Serie.
Welche Motoren eignen sich für mobile Roboter und UGVs?
Für Manipulatorachsen mobiler Roboter und UGVs eignen sich kompakte Frameless-Servomotoren mit hoher Drehmomentdichte, präziser Regelbarkeit und effizientem Betrieb. Sie unterstützen ein gutes Verhältnis von Hebekraft zu Eigengewicht und helfen, die verfügbare Batterieenergie effizient zu nutzen. Für skalierbare Plattformen eignet sich häufig die ILM-E-Serie. Bei besonders hohen Anforderungen an individuelle Auslegung, thermische Belastbarkeit oder Robustheit kann die ILM-Serie infrage kommen.
Wie wird die passende Motorgröße für ein Robotergelenk bestimmt?
Die passende Motorgröße wird anhand des vollständigen Last-, Bewegungs- und Temperaturprofils bestimmt. Relevant sind Dauer- und Spitzendrehmoment, Drehzahl, Einschaltdauer, Beschleunigungen, Getriebeübersetzung und Versorgungsspannung. Zusätzlich müssen Bauraum, Motorgewicht, Hohlwellendurchmesser, Überlastfähigkeit, Sensorik und thermische Anbindung berücksichtigt werden. TQ-RoboDrive bietet ILM- und ILM-E-Motoren mit unterschiedlichen Durchmessern, Baulängen und Verschaltungen an.